NodeVideo 3D 摄像机跟踪:数据采集与解析
NodeVideo 3D 摄像机跟踪的两步流程:数据采集(帧率、分辨率)与摄像机解析(焦距、连续重叠帧、匹配距离)。
3D 摄像机跟踪是 NodeVideo 最"电脑级"的功能:分析一段运动镜头,反推出摄像机的三维运动轨迹,之后添加的文字、模型就能像"钉在场景里"一样随镜头运动。
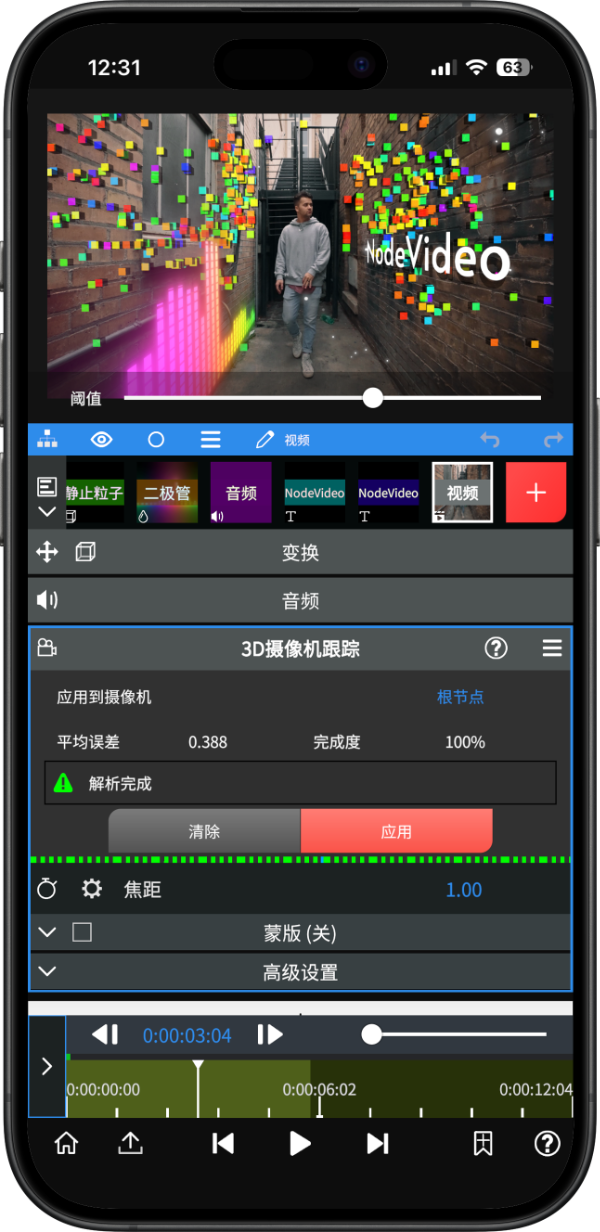
第一步:数据采集
| 参数 | 官方解释 |
|---|---|
| 帧率 | 一般不需要太高,否则会增加解析时间 |
| 分辨率 | 一般 720P 就可以了;如果画面细节不够可调整为 1080P |
第二步:摄像机解析
以下参数可在解析完成时调整后继续点【重新解析】——平均误差变小则可以采用:
| 参数 | 官方解释 |
|---|---|
| 焦距 | 拍摄原始视频的焦距倍率估算值;对结果不满意可调整后重新解析 |
| 高级设置 | 不建议更改 |
| 连续重叠帧 | 解析时的连续匹配帧数,越高解析时间越久 |
| 匹配距离 | 匹配精度,越小误差越小,但可能造成完成度不够 |
解析完成后点【应用】,摄像机数据就写入了场景——配合 3D 渲染系统的图层与坐标使用。解析结果不理想时,按3D 跟踪调优技巧逐项排查。
参数说明整理自官方手册"3D 摄像机跟踪"页,以官方最新版为准。